AI 핵심 요약
beta- 케이엔알시스템은 4일 휴머노이드 하지 관절용 고토크 QDD 액추에이터 개발을 완료했다
- 복합 유성기어와 양방향 구동 기어를 적용해 기존 제품보다 감속비를 2~4배 높였다
- 회사는 2027년까지 유압·하이브리드·전동식 액추에이터 라인업 구축을 추진한다
!AI가 자동 생성한 요약으로 정확하지 않을 수 있어요.
정격 토크 121Nm·최대 토크 308Nm 구현
기존 QDD 대비 감속비 2~4배 높여
[서울=뉴스핌] 이나영 기자 = 로봇 전문기업 케이엔알시스템이 휴머노이드 로봇의 하체 관절 구동에 적용할 수 있는 복합 유성기어형 고토크 QDD(Quasi-Direct Drive, 준직접구동) 액추에이터 개발을 완료했다고 4일 밝혔다.
회사는 이번 개발을 계기로 전동식 액추에이터 제품군을 확대하고, 2027년까지 유압·하이브리드·전동식 구동 방식을 아우르는 로봇용 액추에이터 라인업을 구축할 계획이다.
QDD 액추에이터는 모터와 출력축 사이에 낮은 감속비의 기어를 적용한 구동장치로, 사족보행 로봇과 휴머노이드의 관절에 사용된다. 로봇이 외부 충격에 유연하게 반응하는 역구동성과 무거운 하중을 견디는 강성을 동시에 확보하는 것이 핵심 기술 과제다.
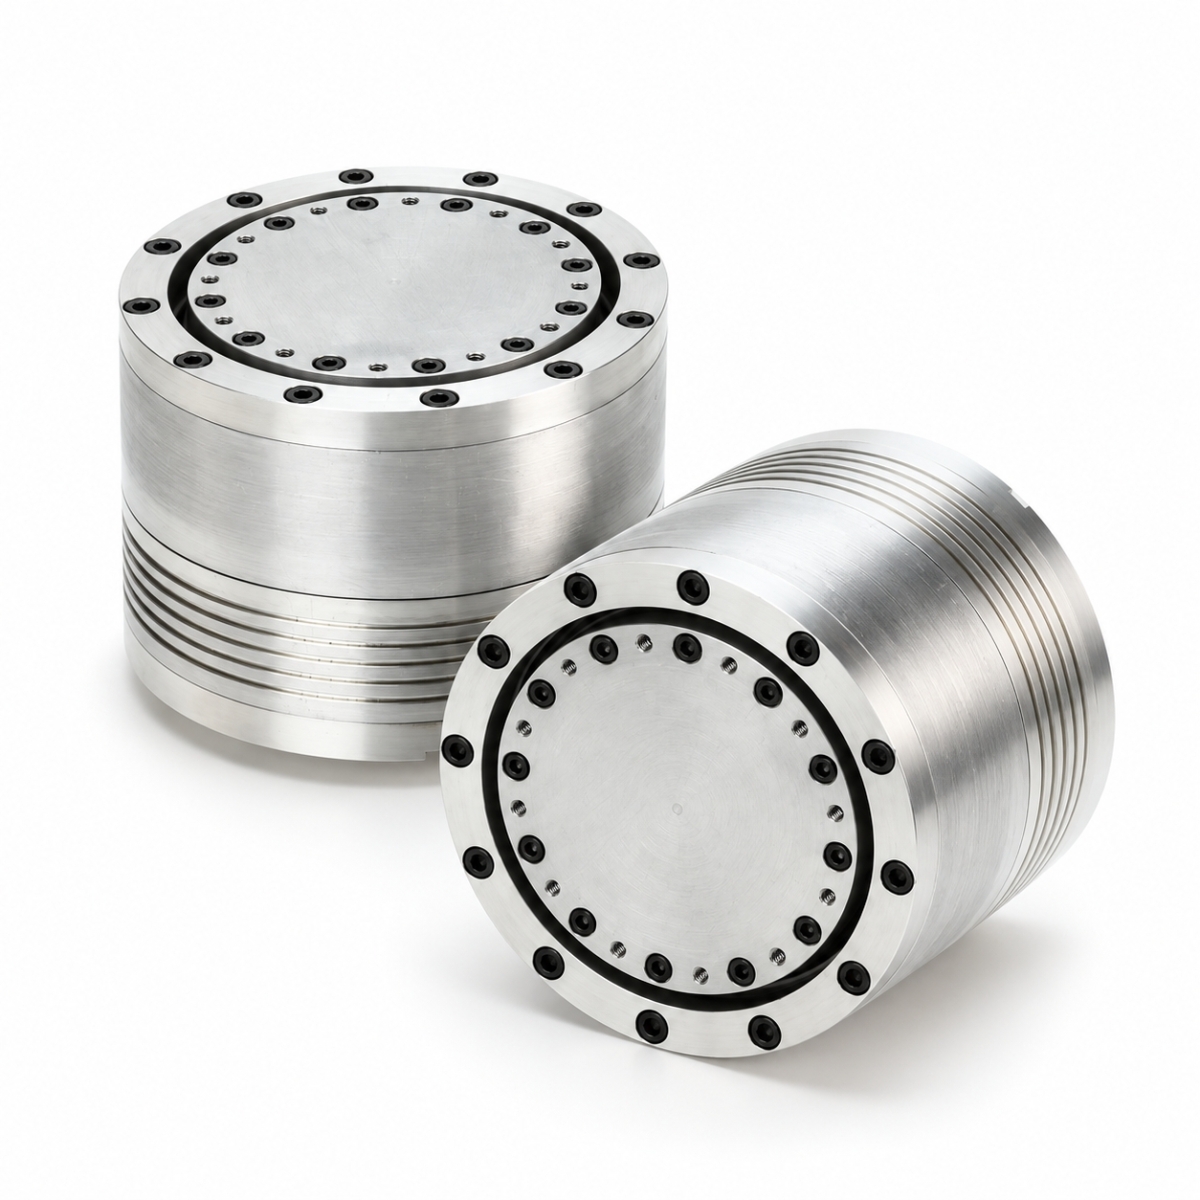
기존 QDD 액추에이터는 역구동성을 높이기 위해 감속비를 낮게 설계하는 방식이 주로 활용됐다. 그러나 감속비가 낮으면 모터의 회전력을 증폭하는 데 한계가 있어 고관절과 무릎, 발목 등 큰 힘이 필요한 관절에 적용할 경우 부피 증가와 발열 문제가 발생할 수 있다.
케이엔알시스템은 이를 개선하기 위해 복합 유성기어(Compound Planetary Gear) 구조에 양방향 구동 기어(Bi-Lateral Gear Drive·BGD) 기술을 적용했다. 회사에 따르면 기존 유성기어 대비 축 방향 두께를 줄이면서 기존 QDD보다 2~4배 높은 감속비를 구현했다. 감속비를 높인 상태에서도 외부 힘에 따라 관절이 역회전할 수 있도록 설계해 강성과 역구동성을 함께 확보했다는 설명이다.
이번에 개발한 액추에이터는 직경 110㎜, 높이 83㎜, 무게 1.76㎏으로 정격 토크 121Nm, 순간 최대 토크 308Nm의 성능을 갖췄다. 정격 토크는 연속 작동 시 유지할 수 있는 회전력이며, 최대 토크는 급가속이나 고하중 작업 등에서 순간적으로 낼 수 있는 회전력을 의미한다.
케이엔알시스템은 기존 유압 액추에이터 기술을 기반으로 최대 토크 1600Nm급 하이브리드 액추에이터를 개발한 데 이어 이번에 전동식 액추에이터까지 제품군을 확대했다. 향후 로봇 플랫폼과 적용 분야에 따라 전동식 액추에이터의 추가 모델을 개발할 예정이다.
김명한 케이엔알시스템 대표는 "이번 복합 유성기어형 고토크 QDD 액추에이터 개발로 고출력과 유연한 충격 순응성이 동시에 요구되는 차세대 휴머노이드 로봇 하지 관절 분야에서 우리 회사의 주요 로봇부품 개발 역량이 다시 한번 입증됐다"며 "유압부터 하이브리드, 전동식 액추에이터까지 풀 라인업을 빠르게 갖춰 종합 액추에이터 전문기업으로 거듭날 것"이라고 말했다.
한편 케이엔알시스템은 'K-휴머노이드연합' 참여기업이자 'AI팩토리 전문기업'으로, 유압 로봇팔과 소형 서보밸브 등 로봇 구동 관련 기술을 개발해 왔다. 현재 최대 가반하중 600㎏급 고중량 휴머노이드 로봇을 올해 말 선보일 계획이며, 오는 2027년 초 개발 완료를 목표로 가반하중 1톤급 사족보행 로봇 개발도 추진하고 있다.
또한 정부가 발주한 중수로 원전해체 실증사업에 참여해 원자로 핵심 구조물인 칼란드리아 해체를 위한 로봇시스템을 개발했으며, 지난 9월 납품을 완료했다.
nylee54@newspim.com